油门杆
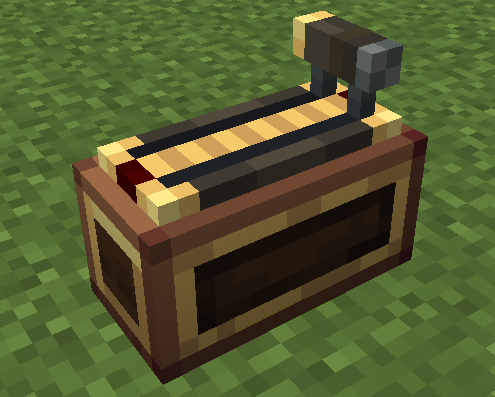
油门杆安装在控制台上,在 12 个离散档位(0..11) 间切换。手柄沿模型空间 X 轴滑动:档位 0 在底端(−X 端),档位 11 为满前进(+X 端),1px = 1 档。按住前进键(默认 空格)升档,按住后退键(默认 左Ctrl)降档。
油门杆全占桌顶 6×14 棋盘网格(唯一合法放置中心
(8,12),只能 0°/180° 旋转)—— 与油门杆 2、监视器 2 互斥(同一时刻只能安装其中一个)。
档位切换
- 档位切换节奏(tick):按住前进/后退键切换一个档位所需的时间 —— 默认 4,范围 1..100(20 tick = 1 秒)。持续按住时每满 N tick 切换一档。
- 油门杆锁存不回正 —— 松开按键(或同时按住两个键)保持当前档位;离开坐垫后档位依然保持,类似物理油门。
- 每次档位切换播放一次拉杆音效,音调随档位位置上升(前进从低到高、后退从高到低,0.75 → 1.5);最低档(0)不响。
- 指示灯随档位上升从暗红(档位 0)渐变为亮红(满前进)。
按键绑定
| 动作 | 默认按键 |
|---|---|
| 前进(升档) | 空格 |
| 后退(降档) | 左Ctrl |
两个按键绑定与档位切换节奏都跟随控制台,可在模块设置菜单中配置(打开控制台配置菜单,点击「油门杆」行)。
自由模式
油门杆默认处于档位模式(卡位)—— 在 12 个离散档位间切换并逐档发出拉杆音效。切换到自由模式后,手柄改为平滑连续滑动:位置为连续值 0..1,可以停在档位之间,松开按键仍锁存不回正。
- 自由模式没有 GUI —— 完全由 Lua 控制(
setFreeMode,见下方 Lua API)。 - 自由模式下按住按键,每 tick 位移 =
1/档位切换节奏px(档位切换节奏为档位切换配置),满行程(11px)共需11 × 节奏tick。 - 拉杆卡位音效仍然保留:手柄每移动 1px(每跨过一个档位刻度)播放一次,音调随刻度上升,最低刻度 0 不响 —— 与档位模式一致。
- 切回档位模式时位置吸附到最近档位。
- 模式随控制台持久化(存档保留、Create 蓝图保留)。
local th = desk.getModule("throttle")
print(th.isFreeMode())   -- false(默认档位模式)
th.setFreeMode(true)     -- 切到自由模式(不卡位)
th.setAxis(0.37)         -- 手柄移到 37% 位置
Lua API
local ss = require("ccpe.sensor_system")
local desk = ss.getPeripheral(4)
local th = desk.getModule("throttle")   -- 未安装油门杆返回 nil
th.isForwardActive() / th.isBackActive()
前进 / 后退键按住时返回 true(原始输入,读服务端输入租约)。
th.getThrottleGear()
返回当前档位(整数,0..11):0 = 最低档(底端,−X 端),11 = 满前进(+X 端)。档位锁存 —— 不会自动回到 0。
th.isActive()
有人正在操作这台油门时返回 true(前进或后退任一键按住,读服务端输入租约)。
th.getAxis()
返回归一化的油门位置(数值,0..1)= 位置 / 最大行程:0 = 底端,1 = 满前进。档位模式下为离散值(档位/最大行程);自由模式下为连续值(可停在档位之间)。
th.isFreeMode()
返回当前是否处于自由模式(true),false = 档位模式(默认)。模式开关无 GUI,由 Lua 切换并持久化(存档保留、蓝图保留)。
th.setFreeMode(enabled)
在自由模式(true)与档位模式(false)之间切换。
true(自由行程):按住前进/后退平滑连续移动,每跨过一个档位刻度(1px)播放一次拉杆卡位音效,松开锁存。false(档位,默认):按住按键充电满档位切换节奏后进/退一档,逐档播放拉杆音效。
切回档位模式时位置吸附到最近档位。
th.setAxis(axis)
直接设置油门位置(axis 为 0..1,越界自动钳位):自由模式下连续写入;档位模式下吸附到最近档位。
注意:玩家坐在联动坐垫上操作(输入租约有效)时,服务端每 tick 模拟会推进位置并覆盖本设置;无玩家输入时设置保持到下次按键/模式切换。
线程模型
所有状态读取方法(isForwardActive()、isBackActive()、isActive()、getThrottleGear()、getAxis()、isFreeMode())都在 CC worker 线程运行(mainThread = false),可以高频轮询。控制方法(setFreeMode()、setAxis())在服务端主线程运行(mainThread = true)。