控制台
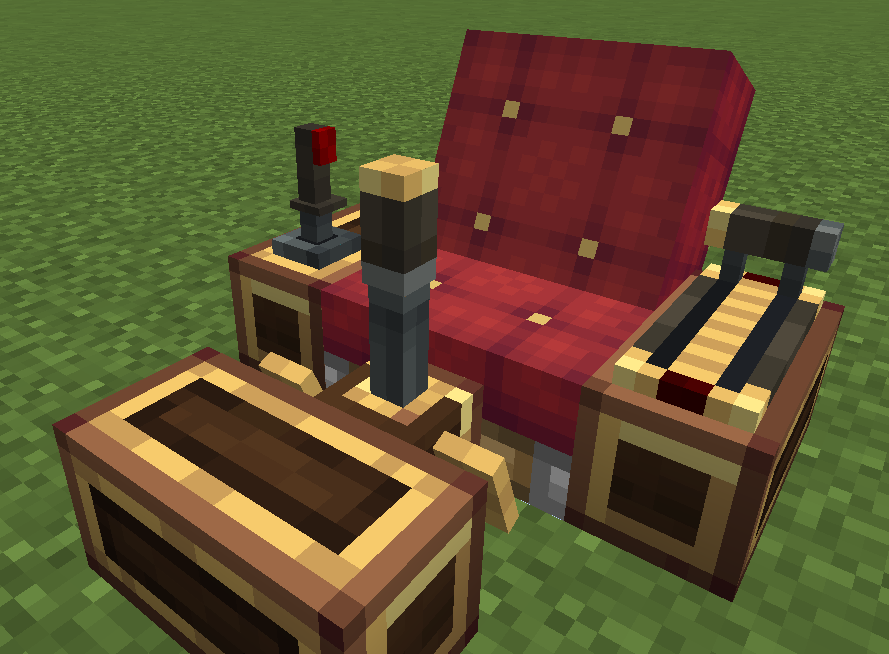
用于解决传统控制方案空间利用率低,模型太大阻挡视野等问题。
频道
1.1.1 版本将全局频道改为物理体作用域频道,复用 短程信号链接器 的频道,频道号只在控制台所在的物理体内寻址。
目的是让 蓝图部署 或 批量制造 的物理体之间的频道不会相互干扰
两个物理体可以同时使用频道 1 而互不干扰。
控制台(Control Desk)是坐垫驱动的操作控制台。默认没有安装任何控件 —— 需要玩家自己安装脚踏板、操纵杆和/或油门杆。坐在控制台旁边的 Create 坐垫上即可自动进入操作模式:按键驱动所有联动控制台的已安装控件,控件状态通过 CC:T Lua API 暴露。
安装 / 拆除控件
- 安装:手持控件物品(脚踏板 / 操纵杆 / 油门杆)右键控制台。控件安装在该控制台前缘的固定安装位;手持控件物品对准控制台时会显示安装预览框 —— 绿色 = 可安装,红色 = 已安装。安装消耗 1 个物品(创造模式不消耗)。
- 拆除:手持 Create 扳手蹲下 + 右键已安装的控件 —— 只拆除点击命中的那一个,并掉落为物品。
- 形态转换:控制台可转换为整块桌面的 拓展坞 或带前墙的 3/4 楼梯 挡板 —— 两者都与前缘安装的控件互斥。
- 破坏控制台:已安装的控件会随方块一起掉落。
- 未安装任何控件的控制台,扳手蹲下右键会走默认的拆方块行为。
坐垫操作模式
坐上去就行,无需手动交互:
- 坐在任意 Create 坐垫上,且该坐垫正东/正南/正西/正北紧邻 1 格内存在至少一个控制台。
- 坐垫四邻的所有控制台(最多 4 个)全部进入联动,按键会同时广播驱动它们 —— 没安装对应控件的联动控制台自动忽略输入。
- 按潜行键下车(保留 Create 原版行为)。
联动判定以坐垫为中心,与控制台自身朝向无关。操作模式下,绑定为控件按键的键会在原版按键处理前被提前清空(drain)——例如按 E 驱动踏板而不是打开物品栏;按住态的行为(移动、潜行下车)不受影响。
坐垫判定
模组判定坐垫看的是骑乘实体而非方块:只要载具是 Create 的 SeatEntity(或其子类)即进入操作模式 —— 因此复用 Create 坐垫实体的其他模组座椅(如 Create: Interiors 的椅子)天然兼容。
配置菜单
打开控制台的配置菜单:
- 扳手右键控制台,或
- 空手蹲下 + 右键控制台
菜单内容:
- 频道滚轮条 —— 控制台的物理体作用域频道号,复用短程信号链接器的按物理体频道空间:频道只在控制台所在的物理体(含约束链)内寻址,两架飞机可以同时用频道
1而互不干扰。控制台不在任何物理体上时无法注册频道,菜单不显示频道条、改为提示「只在物理体上可用」(自动跳过体内已占用频道)。 - 已安装控件列表 —— 点击对应行打开该控件的模块设置菜单(按键绑定、回正时间、档位模式等)。
所有配置都存储在方块 NBT 中,兼容 Create 蓝图 / 装置搬运,可以批量制作配置好的控制台。
CC:T 外设
控制台的外设类型为 "ccpe:control_desk"。
获取外设
-- 方式 A:经频道获取(任意距离,但仅限同一物理体内)
local ss = require("ccpe.sensor_system")
local desk = ss.getPeripheral(4)   -- 4 = 控制台的频道号(作用域 = 调用电脑所在物理体)

-- 方式 B:直接 CC:T 外设(计算机紧邻放置)
local desk = peripheral.wrap("right")
-- 或
local desk = peripheral.find("ccpe:control_desk")
获取控件模块实例
local pedal = desk.getModule("pedal")     -- 未安装脚踏板返回 nil
local joy   = desk.getModule("joystick")  -- 未安装操纵杆返回 nil
local th    = desk.getModule("throttle")  -- 未安装油门杆返回 nil
desk.getModule(name) 接受 "pedal" / "joystick" / "joystick_2" / "throttle" / "throttle_2"(大小写不敏感),控件未安装时返回 nil。返回的模块实例直接读取服务端权威的控件状态:
| 实例 | 方法 |
|---|---|
pedal |
getLeftPedal()、getRightPedal()、getPedalDifference()、isLeftPedalDown()、isRightPedalDown()、isLeftPedalUp()、isRightPedalUp() |
joystick |
isAxisXActive()、isAxisYActive()、getAxisX()、getAxisY()、getAxisXSigned()、getAxisYSigned() |
joystick_2 |
isAxisXActive()、isAxisYActive()、getAxisX()、getAxisY()、getAxisXSigned()、getAxisYSigned() |
throttle |
isForwardActive()、isBackActive()、isActive()、getThrottleGear()、getAxis()、isFreeMode()、setFreeMode(enabled)、setAxis(axis) |
throttle_2 |
getAxis()、getCenterAxis()、setAngle(degrees) |
monitor_2 |
经 getModule("monitor") —— 方法与监视器相同 |
完整的各实例 API 见脚踏板、操纵杆、操纵杆 2、油门杆、油门杆 2与监视器 2。所有状态读取方法都是 mainThread = false(跑在 CC worker 线程),可以高频轮询。
虚拟摇杆 HUD(可选)
客户端配置 joystickOverlayEnabled(默认关闭)可开启屏幕角落的虚拟摇杆 HUD overlay(调试/测试用)。