脚踏板
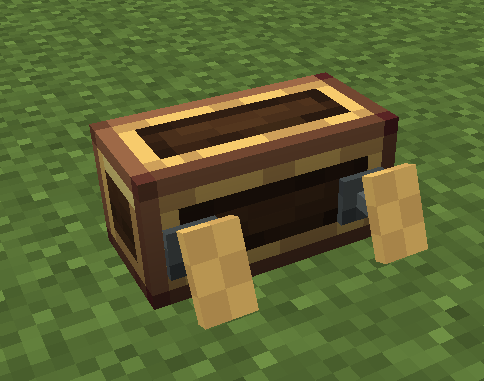
脚踏板在控制台上安装一对踏板(左 / 右)。坐在联动坐垫上进入操作模式后,按住踏板「踩下」键踏板向前平移(模型空间 +z),按住「抬起」键向后平移(-z),都不按时按回正时间回到中间位置。
踏板行程是模拟量 —— 踩下是平滑累加到满偏,不是阶跃。
默认按键
| 踏板 | 踩下 | 抬起 |
|---|---|---|
| 左踏板 | Q |
E |
| 右踏板 | E |
Q |
四个按键绑定都跟随控制台,可在模块设置菜单中配置(打开控制台配置菜单,点击「脚踏板」行)。
模块设置
- 回正时间(tick,默认 2,范围 0..100,左右共用)—— 松开后回到中间位置所需时间;设为
0关闭回正(踏板停在原地)。 - 满偏时间(tick,默认 2,范围 1..100,左右共用)—— 按住踩下/抬起键到满行程所需 tick 数(越小越快)。20 tick = 1 秒。
Lua API
local ss = require("ccpe.sensor_system")
local desk = ss.getPeripheral(4)
local pedal = desk.getModule("pedal")   -- 未安装脚踏板返回 nil
pedal.getLeftPedal() / pedal.getRightPedal()
返回踏板的模拟量位置(数值,-1..1):+1 = 完全踩下,-1 = 完全抬起,0 = 中间。
pedal.getPedalDifference()
返回左右踏板的差值(数值,-2..2):右 − 左。正 = 右踏板踩得更深;负 = 左踏板踩得更深。
pedal.isLeftPedalDown() / pedal.isRightPedalDown()
踏板处于踩下方向(轴值 > 0,含回正过程中的余量)时返回 true。
pedal.isLeftPedalUp() / pedal.isRightPedalUp()
踏板处于抬起方向(轴值 < 0)时返回 true。
所有方法都是 mainThread = false(跑在 CC worker 线程),可以在循环里高频轮询。
示例:差速踏板
踏板对最经典的用法是差速油门:两踏板平均值 = 整体油门,getPedalDifference() = 转向量。
local ss = require("ccpe.sensor_system")
local desk = ss.getPeripheral(4)
local pedal = desk.getModule("pedal")

while true do
    local left, right = pedal.getLeftPedal(), pedal.getRightPedal()
    local throttle = (left + right) / 2          -- -1..1,整体前进/后退
    local turn     = pedal.getPedalDifference()  -- -2..2,右减左
    print(("throttle %.2f  turn %.2f"):format(throttle, turn))
    os.sleep(0.05)
end